Kỹ sư MIT phát triển lớp da mềm 3D cảm nhận hình dạng cho game và thực tế ảo
Các kỹ sư MIT đã chế tạo một tấm vật liệu mềm dẻo tích hợp cáp quang có khả năng tự theo dõi chuyển động không gian 3D. Công nghệ này hứa hẹn ứng dụng tuyệt vời cho điều khiển trò chơi, thực tế ảo và vật lý trị liệu với độ chính xác cao.
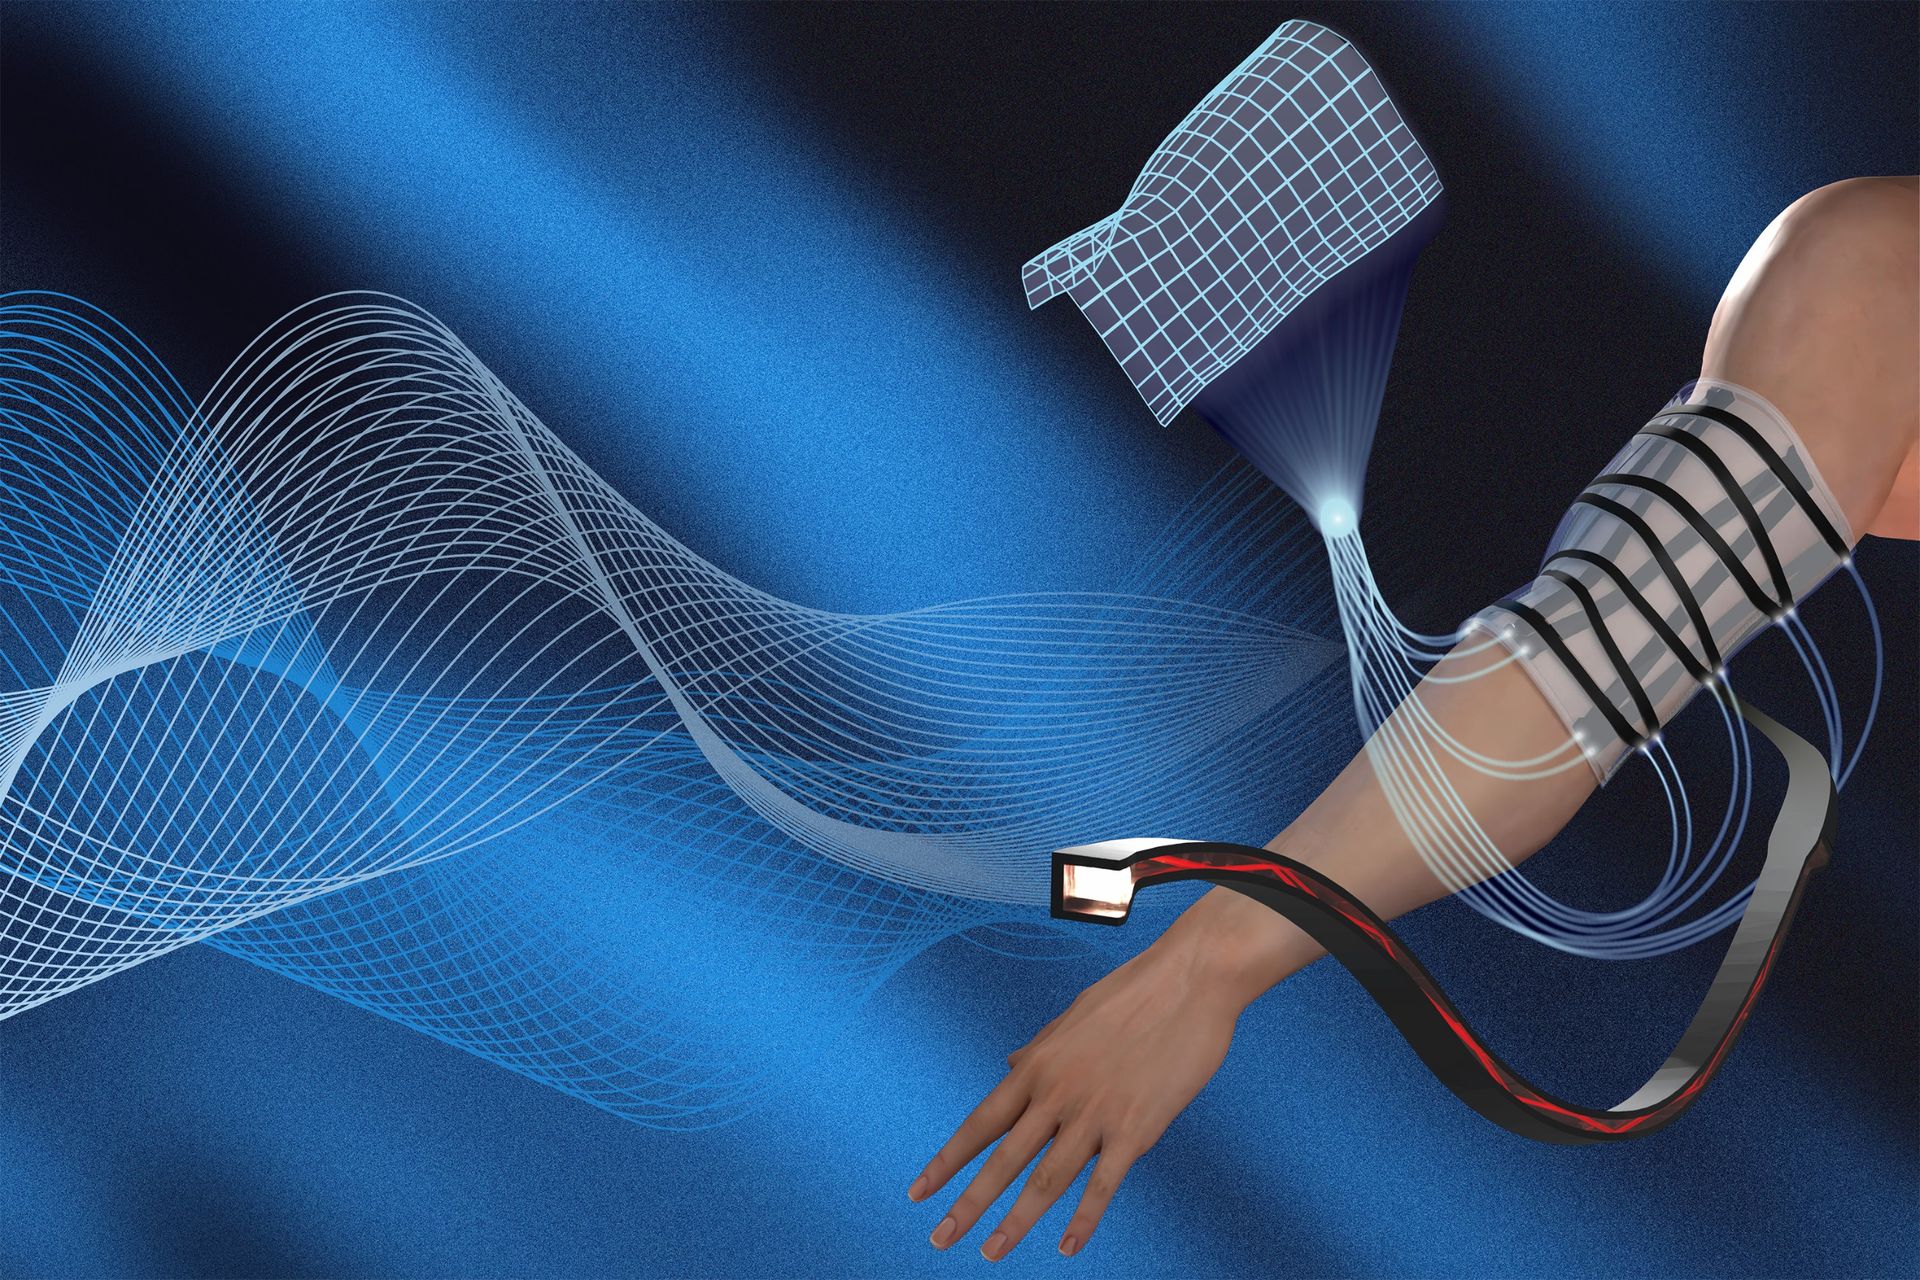
Các kỹ sư tại MIT đã chế tạo ra một lớp màng mềm dẻo, có thể đeo được, sở hữu khả năng tự theo dõi chuyển động để nhận diện hình dạng. Công nghệ này có thể hữu ích trong việc điều khiển trò chơi, thực tế ảo (VR) và các ứng dụng vật lý trị liệu, theo MIT News.
Công nghệ này tận dụng các sợi quang để theo dõi hình dạng 3D của chính tấm màng, giữ mức sai số dưới nửa centimet trong các thử nghiệm trong phòng thí nghiệm. Qifan Yu, một nghiên cứu sinh ngành cơ khí tại MIT thuộc nhóm nghiên cứu, cho biết các thiết kế cảm biến cứng thông thường có sai số khoảng 1 đến 2 cm và gọi kết quả này là "ít nhất là ngang ngửa với các công nghệ hiện có". Tấm màng này vẫn hoạt động ngay cả khi bị hư hỏng, nhưng các sợi quang vẫn dày hơn mức lý tưởng để may thành trang phục.
Thông tin này nối tiếp một bài báo có tiêu đề "Hướng tới cảm biến hình dạng hoàn toàn mềm và đa chức năng thông qua các mảng ống dẫn sóng quang học" gần đây được xuất bản trên tạp chí Advanced Intelligent Systems. Bài báo chi tiết rằng các ống dẫn sóng phản ứng với việc uốn cong theo cả hai hướng ("hai chiều"), với bố cục mảng được sắp xếp để phân biệt các hình dạng. Phản hồi kết hợp từ các sợi quang có nghĩa là cần ít phần tử cảm biến hơn, điều này cũng có thể cải thiện khả năng chống chịu hư hỏng. Các sợi phản ứng với áp lực, vì vậy chúng có thể cảm nhận được lực bên ngoài, chẳng hạn như một cú ấn vào cẳng tay trong bản demo vật lý trị liệu.
Thông thường, một sợi quang đơn giản - bao gồm lõi trong suốt bên trong lớp bọc giữ sáng - sẽ có ít ánh sáng truyền đến đầu xa hơn khi bị uốn cong; việc đo lượng ánh sáng đầu ra giúp đo lường độ cong. Những thay đổi của MIT ở đây bao gồm việc sử dụng lõi cao su linh hoạt thay vì thủy tinh, với lớp bọc được nhuộm đen. Một bên được làm nhám có chủ ý sao cho việc uốn sợi về phía bên đó, hoặc về phía ngược lại, sẽ làm thất thoát lượng ánh sáng khác nhau. Điều này cho phép cảm biến định hướng.
Nhiều sợi quang như vậy được nhúng trong một tấm silicone, với một đèn LED ở một đầu của mỗi sợi và một cảm biến ánh sáng ở đầu kia. Bề mặt cảm biến hoàn toàn mềm, nhưng toàn bộ tấm màng không bị giãn ra. Một bo mạch chủ bên ngoài xử lý việc thu thập dữ liệu với thuật toán dịch dữ liệu thành toàn bộ tấm màng và hình dạng 3D.
14 ống dẫn sóng dài mỗi cái 160 mm nằm trong hai lớp, mỗi lớp bảy ống, được xếp theo hình zíc-zắc trong một tấm silicone kích thước 16 x 16 x 0.5 cm. Các linh kiện điện tử nằm ở rìa, bao gồm các bộ chuyển đổi tín hiệu tương tự sang số (ADC) cung cấp dữ liệu cho các vi điều khiển qua giao tiếp I2C. Quá trình tái tạo chạy trên MATLAB khoảng ba lần một giây, tốc độ này bao gồm việc lấy mẫu cảm biến, ghi dữ liệu và vẽ biểu đồ.
Để chọn bố cục, nhóm nghiên cứu trước tiên đã mô phỏng các tấm màng với các sắp xếp ống dẫn sóng khác nhau: nó tạo ra ánh sáng đầu ra mà mỗi sợi sẽ cung cấp cho một hình dạng đã biết, chạy các kết quả đọc đó qua thuật toán tái tạo để ước tính hình dạng 3D, và so sánh ước tính với hình dạng đã biết. Một mẫu khoảng cách zíc-zắc cho kết quả khớp gần nhất.
Trong các mô phỏng, từ 3 đến 20 ống dẫn sóng mỗi lớp được sử dụng ở các góc từ 0 đến 35 độ trên sáu hình dạng mục tiêu, với 10% nhiễu được thêm vào, qua hơn 30 lần thử nghiệm mỗi loại. Các nhà nghiên cứu phát hiện ra rằng việc đặt góc các ống dẫn sóng cải thiện độ chính xác nhiều hơn là thêm các ống dẫn sóng bổ sung.
Khả năng chống chịu đã được thử nghiệm với một vài sợi bị cắt hoặc ngắt kết nối, phần còn lại vẫn có thể tái tạo hình dạng tổng thể. Trong mô phỏng, sai số duy trì dưới 0.3 cm với tối đa ba trong số 14 ống dẫn sóng bị vô hiệu hóa, và tăng lên khoảng 1 cm trở lên từ năm ống trở lên.
Một tấm màng thực tế sau đó được chế tạo dựa trên các phát hiện về mẫu và được đưa vào thử nghiệm với việc gấp chéo. Về độ chính xác, tấm màng được đặt lên ba khuôn in 3D có hình dạng đã biết, với tiêu chí đánh giá là khoảng cách bình phương trung bình gốc (RMS) giữa bề mặt thực tế và bề mặt được tái tạo: 0.37, 0.28 và 0.45 cm.
Cảm biến lực không có chỉ số lực đã hiệu chuẩn để cho biết lực mạnh đến mức nào, và việc phát hiện này chạy riêng biệt với chế độ hình dạng. Mỗi bản demo có thể đeo được thực hiện bởi một tác giả trên chính cơ thể họ, với phương pháp chia tỷ lệ đơn giản hơn cho các góc cổ tay và khuỷu tay, bởi vì sự căng giãn tại các khớp đó làm lệch thuật toán hình dạng, không có bình luận nào về độ thoải mái.
Yu cho biết thiết lập này hướng tới các bề mặt cảm biến hoàn toàn mềm, vì vậy nó có khả năng an toàn hơn khi ở gần con người. Kaitlyn Becker, trợ lý giáo sư kỹ thuật cơ khí tại MIT kiêm đồng tác giả, cho biết nhóm hy vọng sẽ xây dựng các công cụ giúp các nhà vật lý trị liệu theo dõi và định lượng tiến trình của bệnh nhân theo thời gian, so sánh các phiên tập chính xác hơn.
Ngoài ra, công nghệ này cũng có thể được sử dụng trong thực tế ảo để mô phỏng chuyển động hoặc có thể được sử dụng để điều khiển từ xa robot, hoặc thậm chí là robot mềm.
Vì các sợi mỏng hơn sẽ có khả năng ứng dụng rộng rãi hơn, các nhà nghiên cứu dự định sẽ nhắm tới một tấm màng mỏng hơn trước. Các sợi dày 1 mm hiện nay có thể mỏng đi tới hàng chục micromét, mỏng hơn một sợi tóc người. Số lượng sợi cao hơn sau đó có thể tạo ra các bộ trang phục thông minh.
Họ cũng gợi ý công việc trong tương lai có thể tập trung vào một bộ giải thuật nhanh hơn thay vì loại đa năng trong MATLAB, nhiều lớp ống dẫn sóng hơn và các ống dẫn sóng hẹp hơn để có chi tiết tốt hơn với các tấm màng mỏng hơn, một tấm màng riêng biệt để đo lực và hình dạng đồng thời, và các linh kiện điện tử có thể kéo giãn.
Nguồn: Tom's Hardware · Bản dịch tiếng Việt của VGSNews, chỉ để tham khảo.